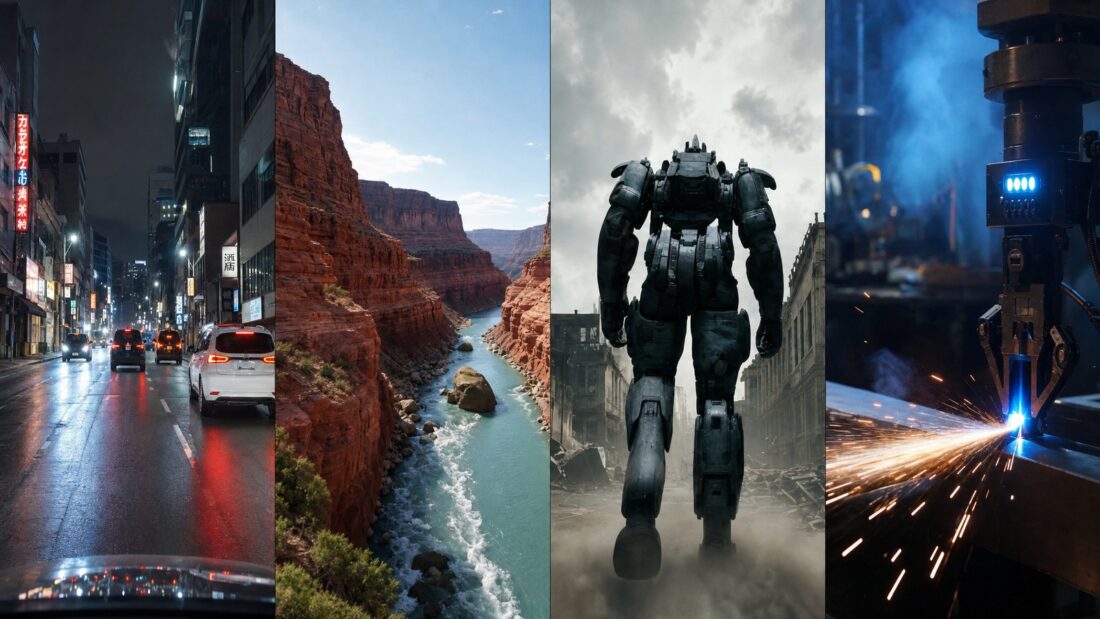
Egyetlen monolitikus neurális hálózatban egyesíti a szövegfeldolgozást, a képgenerálást, a valós idejű videókészítést és a robotikai mozgásvezérlést a Reka AI új modellje, a kutatási előnézetként bemutatott Rho-1. A 19 milliárd paraméteres architektúra teljesen a nulláról tanult, és a multimodális feladatokat különálló kiegészítő eszközök vagy külső diffúziós csővezetékek nélkül, egyetlen megosztott kontextusablakon és kulcs-érték (KV) gyorsítótáron keresztül hajtja végre. A fejlesztők közlése szerint a hálózat betanítását mindössze 320 darab NVIDIA H100 grafikus gyorsítón végezték el hozzávetőleg három hónap alatt.
A töredezett multimodális csővezeték felszámolása
A jelenlegi mesterségesintelligencia-rendszerek döntő többsége egymáshoz láncolt, specializált részmodellek hálózatára támaszkodik. Egy összetett feladat során egy nagy nyelvi modell szöveges utasításokat elemez, egy látáskódoló (vision encoder) képeket bont fel, az illusztrációkat és videókat egy független diffúziós modell állítja elő, míg a robotikai vezérlést egy külön irányítási szakpolitika végzi. Ez az architektúra jelentős késleltetést halmoz fel, és a rendszerelemek közötti adatátadás során értékes kontextuális információk vesznek el.
A Rho-1 ezt a többszintű infrastruktúrát cseréli le egyetlen egységesített transzformátor blokkra. A modell minden modalitást azonos ábrázolási térben mozgó tokenként kezel: a szöveges gondolatmenet, a képpontok és a mechanikai cselekvési kódok közvetlenül egymás mellett foglalnak helyet a közös memóriatárban. A rendszer így külső API-hívások nélkül képes egy képen azonosítani egy objektumot, azt szöveges parancsra átrajzolni, mozgásba hozni egy animált videóban, majd ugyanezen vizuális megfigyelések alapján fizikai manipulációs utasításokat kiadni egy robotkarnak.
Kettős áramlás és hibrid tanulási célfüggvény
A konstrukció technikai gerincét a kettős áramlású (dual-stream) felépítés adja. Minden egyes transzformátor réteg magában foglal egy megértési áramlást (understanding stream) és egy generálási áramlást (generation stream), amelyek megosztott figyelem-mechanizmuson osztoznak. A megközelítés lényege, hogy a modell tanulási folyamatában két alapvetően eltérő matematikai célfüggvényt hangoltak össze.
A diszkrét szimbólumoknál – mint a szöveges tokenek, a logikai következtetési lépések és az alacsony szintű robotikai vezérlőparancsok – a bevált következő token jóslása (next-token prediction) érvényesül. A folytonos képi és videós jelek esetében a rendszer áramlásillesztéses (flow matching) mechanizmust alkalmaz. Ahogyan arra a modell képességeit bemutató szakmai elemzésben rámutatnak, a megosztott figyelem révén a hálózat belső reprezentációi párhuzamosan fejlődnek a látási és a cselekvési térben.
Valós idejű videó és inverz dinamikai világmodellek
A videókészítés sebessége terén a fejlesztők jelentős gyorsulást értek el: az alapmodell a valós idejű sebesség 0,79-szeresével képes videótartalmat előállítani. A mérnökök egy disztillált, nyolclépéses variánst is készítettek, amely egy 5,3 másodperces felvételt hozzávetőleg egyetlen másodperc alatt állít elő. A folyamat támogatja az interaktív vezérlést: a felhasználó a képkockák folyamatos renderelése közben, új promptokkal azonnal módosíthatja a kamera mozgását vagy az események irányát a rejtett állapotok törlése nélkül.
A fizikai robotika legnagyobb korlátját a strukturált valós világbeli tanítóadatok szűkössége jelenti. Ennek áthidalására a mérnökök kidolgozták a Reka Inverse Dynamics Model (RIDM) eljárást, amely a Reka Inverse Dynamics Model nyílt forráskódú adattárában érhető el Apache 2.0 licenc alatt. A fagyasztott optikai áramlási gerinchálózatra épülő rendszer közönséges internetes videókból és videojáték-felvételekből képes kinyerni az alacsony szintű motoros mozgásokat (irányváltás, kameraforgatás, billentyűzet- és botkormány-parancsok). Mivel ugyanazok a hálózati súlyok jósolják a következő videókockát, mint amelyek a robot ízületeit mozgatják, a modell közvetlenül a mozgóképekből sajátítja el a fizikai ok-okozati viszonyokat.
Számítási hatékonyság és architektúrális irányváltás
A modell betanításához használt 320 darab H100-as gyorsító és a három hónapos időkeret kifejezetten visszafogott erőforrás-ráfordításnak számít az iparág tízezres szerverfürtjeihez viszonyítva. Ahogyan azt korábban a kontextusablakok hatékony felosztásáról szóló kutatásban részleteztük, a feladatok különálló AI-ágensek közötti szétaprózása helyett a natív, egyetlen hálózaton belüli integráció radikálisan csökkenti a számítási felesleget. A Rho-1 egyelőre zárt kutatási előnézetként érhető el, a megvalósítás azonban világos mérnöki bizonyítékot ad arra, hogy a multimodális mesterséges intelligencia következő szakasza a széttagolt csővezetékek helyett az egységes omni-architektúrákra épül.