A robotikai cégek az elmúlt években rengeteg tőkét vontak be, a fizikai AI azonban még nem jutott el oda, ahol a szöveges modellek a ChatGPT megjelenésekor tartottak. A TechCrunch több robotikai vezetővel és kutatóval beszélt, és az egyik legtalálóbb hasonlat szerint a terület jelenleg inkább a GPT–2 korszakát éli.
A hardver látványosan fejlődik, a tanítás nehezebb
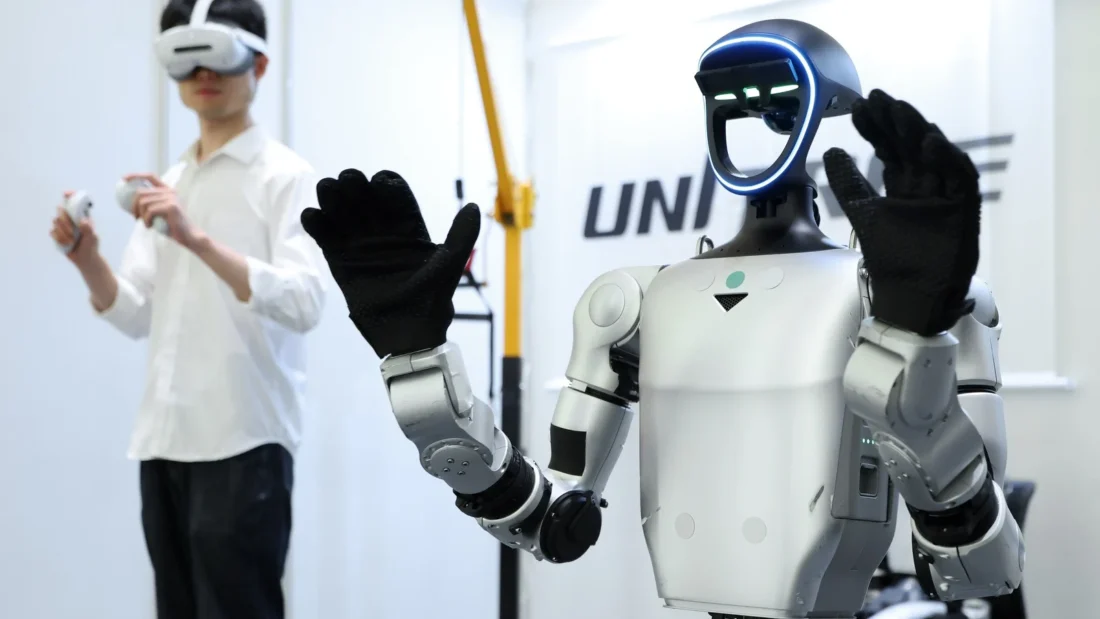
A konferenciákon egyre ügyesebb humanoidok és négylábú gépek jelennek meg, a gyártók pedig már raktári, mezőgazdasági és építőipari feladatokra is készülnek. Közben a Unitree tőzsdei bevezetése után felkapott robotikai piac gyorsan visszahűlt: a vállalat értékelése rövid idő alatt közel a felére esett. A befektetők egyre gyakrabban kérdezik meg, hogy a látványos mozgásból mikor lesz valódi, pénzt termelő munka.
A legnagyobb gond nem feltétlenül a motorokban vagy az érzékelőkben van, hanem az adatokban. Egy általános robotnak nem elég rengeteg videót látnia: a felvételhez azt is tudnia kell, melyik tárgyat hogyan lehet megfogni, mi változik, ha csúszik a padló, és mikor kell megállnia. Ilyen, jó minőségű, robotmozdulatokkal címkézett adatból kevés áll rendelkezésre. A szimuláció segít, a nagy felbontású, ray tracinggel készített virtuális környezet viszont még nem ugyanaz, mint a való világ.
Az önvezetés előrébb jár
A Wayve és más önvezető-fejlesztők azért járnak előrébb, mert ugyanazt a feladatot rengeteg kilométeren, egységes szenzorokkal és jól mérhető helyzetekben gyakorolják. A tárgyak megfogása ezzel szemben minden konyhában, raktárban és otthonban más. A kutatók ezért ma még inkább feladatspecifikus robotokban látják a biztos üzleti irányt, nem egyetlen, mindent megtanuló humanoidban.
A „robotok ChatGPT-pillanata” így még nem érkezett el. A cél világos: olyan gép kell, amely természetes utasításból dolgozik, és nem omlik össze az első ismeretlen tárgynál. Ehhez azonban nemcsak több számítási teljesítmény, hanem sokkal jobb valós adatkészlet és a hardverrel együtt tervezett modell is kell.